AI Engineer Europe 2026 · 演講 · 2026-05-29 · 21 分
人人都能改的桌上型機器人
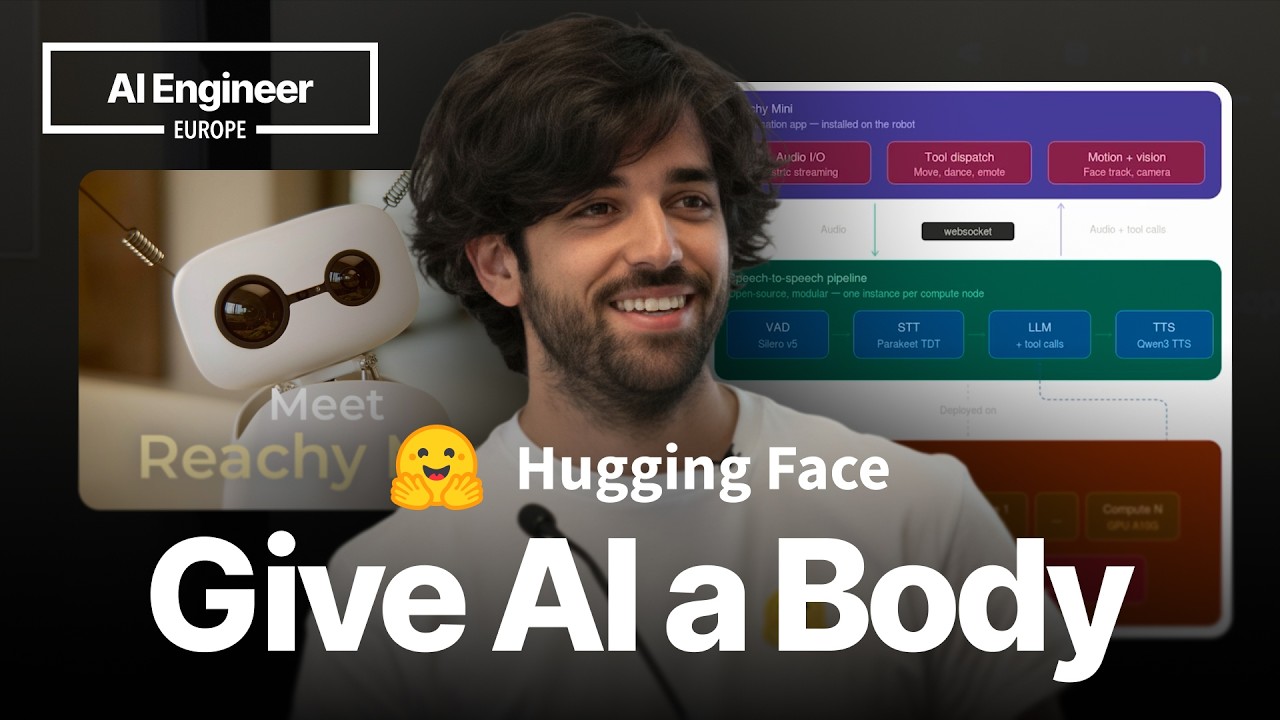
Reachy Mini: the $300 open source robot you can actually hack · Andres Marafioti,Hugging Face
Andres 認為機器人不該只是五萬美元起跳的人形機器人,並介紹 Hugging Face 的 Reachy Mini,以及背後的語音對話架構與 Qwen3 TTS 加速做法。
概要
- 現有機器人太貴也太封閉Andres 說人形機器人與居家機器人多落在五位數美元的中段價位,五萬美元起跳,而且偏向模仿人類外型,很難讓學生或個人拿來玩。
- Reachy Mini 的定位它是會表情、能對話但不像人的機器人,出貨時是未組裝的,使用者要自己裝,壞了也能自己換零件。
- 語音是主要互動方式Andres 認為語音 AI 已經夠成熟,所以替機器人做了對話軟體,模型與 agent 都開源,也提供託管版本給不想自己跑 GPU 的人。
- 三層系統架構中間是 speech-to-speech 管線,上面是跑在機器人上的對話 app,下面是部署在 Hugging Face 推論端點的服務,LLM 另外獨立擴充。
- 把 Qwen3 TTS 做到即時Andres 說模型品質到位,但速度跟論文宣稱的不符,於是花了約兩週,用 streaming、靜態 KV cache 與 graph capture 把即時係數從 0.8 拉到 5.8。
- 希望互動方式由社群決定Andres 希望大家在這台機器人上做出自己的互動,並說自己用 Codex 一次就做出了現場跑的那個 app。
原話
▶ 04:06“So what I see here is that voice AI is quite mature.”
我看到的是,語音 AI 已經相當成熟
▶ 04:41“If you have a computer, you should be able to play with it and make things.”
只要你有電腦,就應該能拿它來玩、做東西
▶ 07:29“I don't see anyone going to a humanoid robot and taking out the keyboard and typing something.”
我想不到有誰會走到人形機器人前面,拿出鍵盤去打字
▶ 13:17“The paper claimed very low latencies, but the model didn't really achieve them.”
論文宣稱延遲很低,但模型實際上沒做到
▶ 17:33“we don't want it to be guarded behind 50k robots.”
我們不希望它被鎖在五萬美元的機器人後面
延伸
- Andres 說 Reachy Mini 大概是他們第四個開源機器人,並提到可接合的機械手臂與一個叫 Kiwi 的三輪底座,說設計上放得進去,但自己還沒看過有人做出來。
- 問答中 Andres 說 Qwen3 TTS 的開源實作完整但偏慢,像研究用的版本,官方 API 反而快,並猜這是想把人導向 API 的策略。
章節
點時碼直接跳到原片的那一段。
- 開場與機器人現況Andres 說明這場要談 Reachy Mini 的由來與目標,並先帶過機器人進展:人形機器人、居家機器人與自駕車。
- 太貴又太像人Andres 點出這些機器人價格都在五萬美元以上,外型又刻意模仿人類,認為這是個錯誤。沒有高中會訂十台給學生玩,也很難調整。
- 語音 AI 已經成熟Andres 列出商用與開源的語音工具,包括 Gradium、GPT Realtime、Siri、Kokoro 與 Hugging Face 的 speech-to-speech 管線,結論是工具都已齊備。
- 為什麼做 Reachy Mini目標是讓未來的機器人體驗不被單一公司主導,像電腦那樣由駭客、研究者與學生共同打造;它會表情、能對話,但不像人。
- 自己組裝、自己修機器人以未組裝狀態出貨,使用者組裝後就掌握全部知識與工具,壞了只要訂零件更換。
- 兩個版本與社群改裝兩款的差別在有沒有 Raspberry Pi 與電池,用不到的可以買較便宜的那款,賣給高中與大學的就是這款;也舉出社群 3D 列印配件做成萬聖節南瓜,以及有人發現能摸牠、讓牠發出呼嚕聲。
- 語音互動與影片示範Andres 認為與機器人互動主要靠語音,並播放當天早上錄的影片:機器人回話、拍照描述畫面、做出情緒動作。
- 全部開源,已出貨 7,500 台模型與 agent 都開源,也提供託管版本;Andres 說已出貨 7,500 台,對話是最常用的 app。
- 對話系統三層架構說明 VAD、Parakeet 語音轉文字(每 150 毫秒轉一次)、LLM 與 Qwen3 TTS,以及機器人上負責回音消除、動作調度與臉部追蹤的對話 app。
- 部署與 LLM 分開擴充speech-to-speech 部署在推論端點並依連線機器人數量調整,LLM 另外擴充,因為各節點的使用量差異很大。
- Qwen3 TTS 品質好但不夠快這個開源 TTS 出來時品質好,實際速度卻達不到論文宣稱的低延遲,Andres 花了約兩週搭配 Codex 想辦法加速。
- 加速的四個改動先改成 streaming,再避免 CPU 與 GPU 反覆來回,把動態 KV cache 換成靜態、用 graph capture 編譯整個模型;即時係數從 0.8 到 5.8。
- TTS 示範與延遲提醒播放在 Hugging Face Space 上複製聲音的錄影,並提醒使用者感受到的延遲包含整套基礎設施,不只是模型。
- 呼籲大家自己改Andres 希望機器人的互動方式由眾人共同發展,不要被鎖在五萬美元的機器人後面,並說現場那個 app 是用 Codex 一次生成的。
- 問答聽眾問到硬體與語言限制、能不能加伺服馬達讓它移動,以及 Qwen3 TTS 的開源實作表現。
名詞
- Reachy Mini
- Hugging Face 的小型開源機器人,會表情、能對話,出貨時是未組裝的
- Hugging Face
- Andres 任職的公司,在那裡帶領多模態研究
- speech-to-speech pipeline
- Hugging Face 的語音管線,串起 VAD、語音轉文字、LLM 與 TTS,Andres 是維護者
- Parakeet
- Andres 選用的語音轉文字模型,因為很快,每 150 毫秒轉一次
- Qwen3 TTS
- Qwen 的開源 TTS 模型,Andres 花約兩週加速它,讓語音 agent 能用
- KV cache
- 這場中指模型生成時的快取,從動態改成靜態才能做 graph capture
- Kokoro
- Andres 舉例的小型開源 TTS,只有 80 million 個參數
- Codex
- Andres 用來加速 Qwen3 TTS,也用來一次做出現場 app 的工具


